Un pulpo puede curvar con destreza una parte de un tentáculo alrededor de un obstáculo, mientras otra se introduce en una pequeña grieta para agarrar un objeto. Replicar ese control local tan sofisticado en un robot blando requiere múltiples actuadores (componentes que transforman la energía en movimiento), junto con sus elementos de montaje y conexiones.
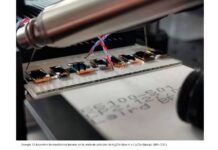
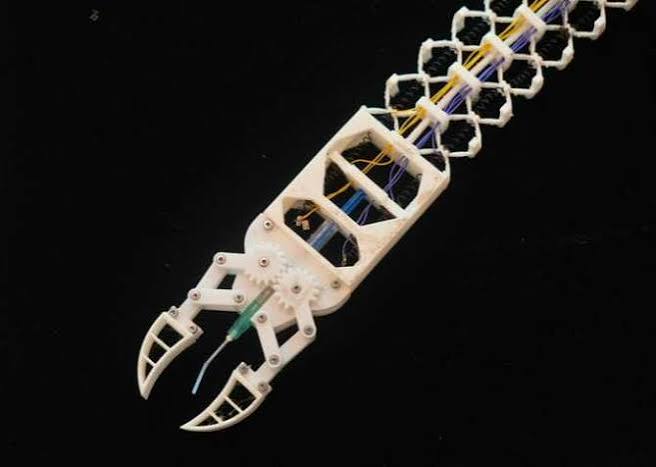
Ahora, unos robotistas de la Universidad Nacional de Singapur (NUS) se han inspirado en las conexiones nerviosas que activan pequeñas regiones a lo largo de los brazos de un pulpo para confeccionar un nuevo diseño motor que permite que un músculo artificial continuo se contraiga desde la base hasta la punta o solo en regiones seleccionadas, produciendo varias flexiones controladas sin necesidad de un actuador separado en cada ubicación.
Dicho de otro modo, la nueva estrategia de actuación permite que un solo actuador impulse tanto el brazo robótico blando como diferentes partes del mismo por separado.
El avance es obra de un equipo integrado, entre otros, por Wenci Xin y Cecilia Laschi, de la citada universidad.
Esta innovación de diseño podría ayudar a robots blandos pequeños a acceder al interior de maquinaria para su inspección o ensamblaje, o a recolectar muestras en lugares de difícil acceso para las personas y para robots convencionales.
En sus pruebas realizadas, el equipo demostró un brazo transportado por un dron cuyos músculos impulsaban tanto su movimiento global como los movimientos independientes de sus herramientas de agarre y muestreo de líquidos.
Wenci Xin, Cecilia Laschi y sus colegas exponen los detalles técnicos de su innovación en la revista académica Science Advances, bajo el título “Octopus-inspired muscle activation unlocks high-DOF motion from a single actuator”.