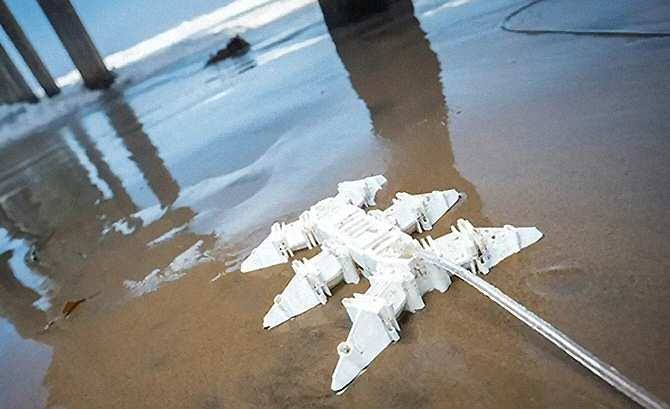
Unos robotistas han creado un asombroso robot, hecho exclusivamente de materiales blandos y provisto de seis patas, que es capaz de correr sobre casi cualquier tipo de terreno a una velocidad de 4,72 metros por segundo, más deprisa que cualquier otro de su clase del que se tenga conocimiento. El robot posee además otras características inusuales.
El robot es una creación del equipo de Yichen Zhai y Michael Tolley, de la Universidad de California en San Diego, Estados Unidos.
El robot puede desplazarse por una amplia gama de terrenos, como por ejemplo arena, hojarasca y hormigón. También puede nadar sobre el agua y caminar en el fondo de ella.
Ha sido diseñado, fabricado y probado en la Escuela Jacobs de Ingeniería de la universidad antedicha. Su fabricación se llevó a cabo mediante impresión 3D.
Para su sistema de locomoción, el robot no necesita ningún dispositivo eléctrico; su tecnología es neumática.
El interior del robot consta de una serie interconectada de cámaras, válvulas y tubos que impulsan el movimiento de las patas cuando circula aire a presión por su interior.
La mejor forma de aumentar la velocidad consiste en incrementar la presión del aire que recorre estas estructuras. Para lograr que el robot funcione de manera eficiente, el equipo incorporó una serie de cámaras y válvulas que permiten que el aire a presión circule en dos etapas: primero, a través de cámaras más pequeñas de alta presión para accionar las válvulas y, posteriormente, mediante cámaras más grandes de baja presión para mover las patas.
Por ahora, el robot solo puede funcionar si está conectado a una fuente de aire comprimido, como un compresor de aire convencional. En el futuro, los investigadores planean explorar diseños que requieran menos aire comprimido, de modo que el robot pueda operar de forma autónoma (sin estar sujeto a una fuente externa) utilizando un dispositivo portátil, como un cartucho de aire comprimido. Asimismo, contemplan modelos capaces de realizar movimientos más complejos, lo que dotaría a los robots de esta clase de una mayor capacidad de maniobra y de la habilidad de manipular objetos.
Yichen Zhai y Michael Tolley exponen los detalles técnicos del robot en la revista académica Science Robotics, bajo el título “Printing powerful soft robots on a desktop”.