El salto, una forma común de locomoción entre insectos y anfibios, es casi cien veces más eficiente energéticamente que el vuelo. A diferencia de un mosquito, que debe gastar energía constantemente para mantenerse en el aire, una pulga solo realiza un esfuerzo físico cuando salta. Este ahorro energético también podría resultar ventajoso en el campo de la robótica: un grupo de robots saltadores pequeños y sencillos podría explorar un lugar a un coste mucho menor que los robots voladores (drones). Estos robots saltadores podrían detectar fugas de gas en una refinería de petróleo, supervisar el uso de agua y fertilizantes en una explotación agrícola o incluso explorar otros mundos.
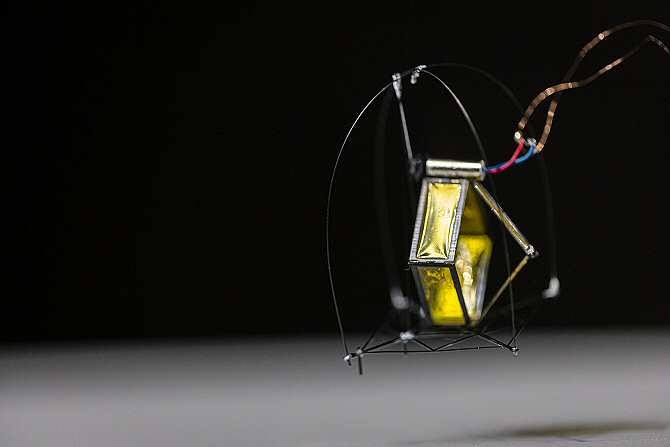
Con esto en mente, un equipo de especialistas en robótica de la Universidad de Washington en la ciudad estadounidense de Seattle, incluyendo a Sawyer Fuller y Hanquan (John) Wang, ha creado DirectHop. Se trata de un robot de aproximadamente un gramo de peso capaz de realizar saltos consecutivos y de alcanzar la altura suficiente de salto para subir un escalón de escalera estándar en cada salto.
El robot utiliza un diminuto motor eléctrico y tres patas plegables para impulsarse hasta una altura determinada con una precisión que ahora es de un centímetro pero que podrá ajustarse todavía más en el futuro. Tras aterrizar, DirectHop puede realizar un movimiento brusco para enderezarse y de paso prepararse para el siguiente salto.
El prototipo, que cabe en la palma de la mano, supone un avance significativo hacia la creación de una nueva generación de robots saltadores autónomos capaces de desplazarse por entornos complejos.
El prototipo actual, una simple versión preliminar de pruebas, presenta algunas limitaciones importantes. La energía se le suministra mediante cables y carece del sistema de guiado definitivo. No obstante, Fuller, Wang y sus colegas trabajan en diversas soluciones: células solares y una batería integradas para la alimentación energética, un motor de vibración para hacer girar el robot sobre sí mismo, diminutas patas retráctiles para ajustar mejor el ángulo de salto, así como una cámara y componentes electrónicos para ayudar al sistema de navegación.
Uno de los objetivos del equipo es lograr que el robot suba escaleras de forma totalmente autónoma. La estrategia a implementar se basa en un proceso que comienza con una cámara observando la escalera. Acto seguido, el procesador calcula la altura necesaria para el salto. Tras ello, el robot se coloca en posición, salta, se endereza, vuelve a orientarse y repite el proceso.
Wang considera factible producir cada ejemplar de DirectHop, en una versión totalmente equipada, por unos 10 dólares, dado que sus componentes individuales son muy pequeños y baratos. Con ese precio, los robots podrían resultar extremadamente útiles como un complemento semidesechable para ayudar a otros robots más grandes, más hábiles y también mucho más caros.
“Podríamos desplegar cien o incluso mil de estos robots sobre el terreno a inspeccionar, sin que importase que algunos se perdieran o averiasen, ya que el resto de integrantes del enjambre de microrrobots sería capaz de completar la tarea asignada”, asegura Wang.
Fuller y sus colegas presentan su robot en el Congreso Internacional de Robots y Sistemas Inteligentes, celebrado en Pittsburgh, Pensilvania, Estados Unidos. Su presentación lleva por título “DirectHop: A Direct-Drive Insect-Sized Robot that can Control Jump Height and Self-Right”.